- Группа компаний "ИНТРОН-СЭТ"
- +380 (67) 868 92 48
- +380 (50) 348 51 01
- info@intron-set.com.ua

Каталог
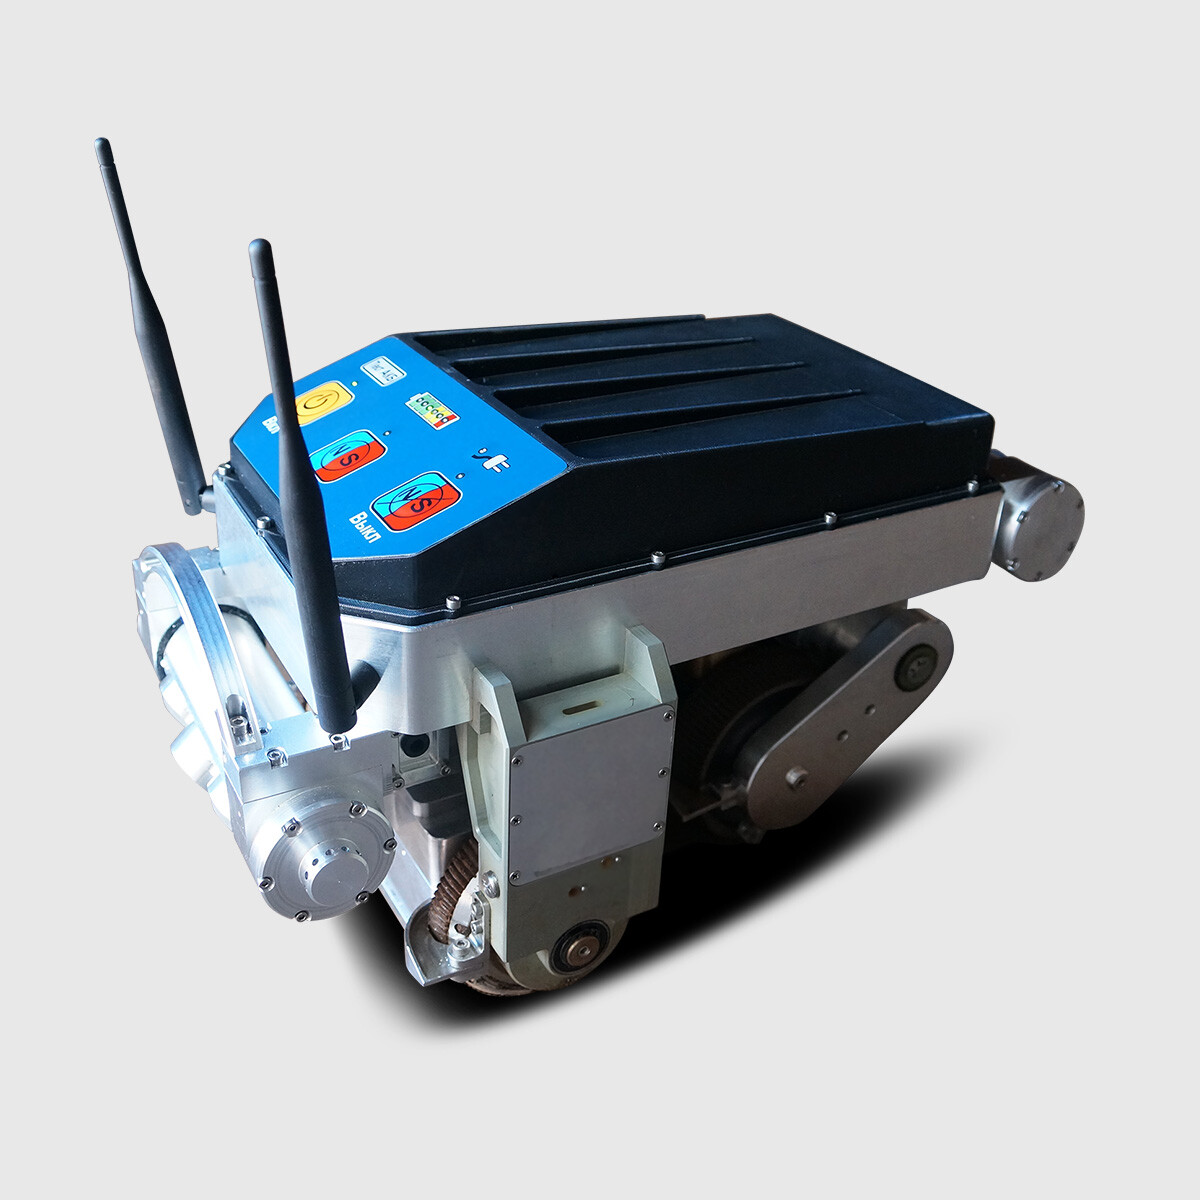
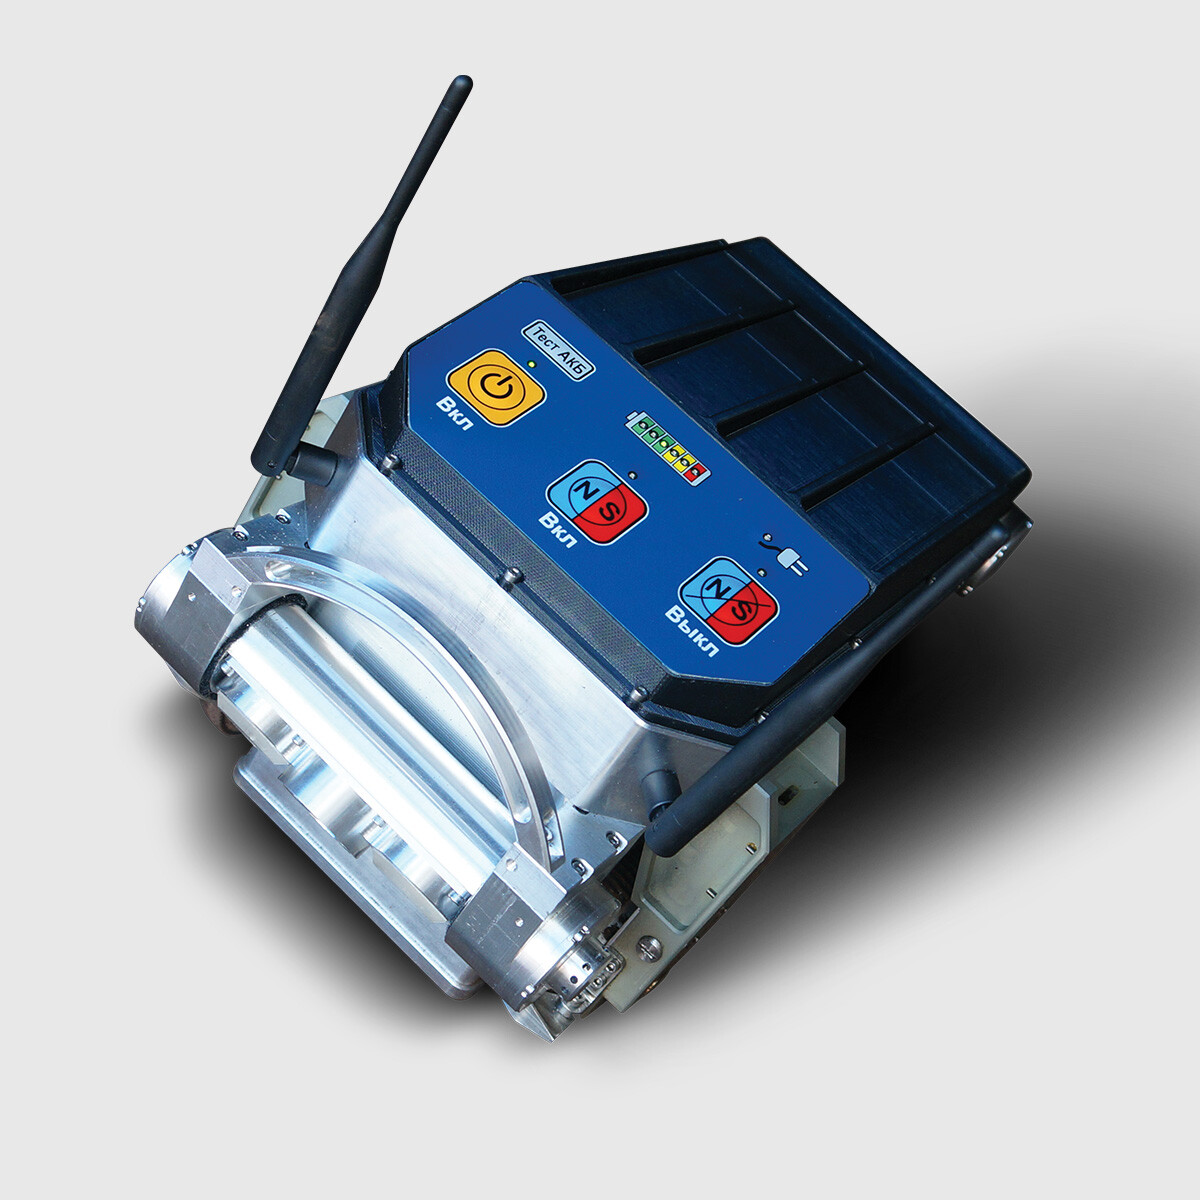
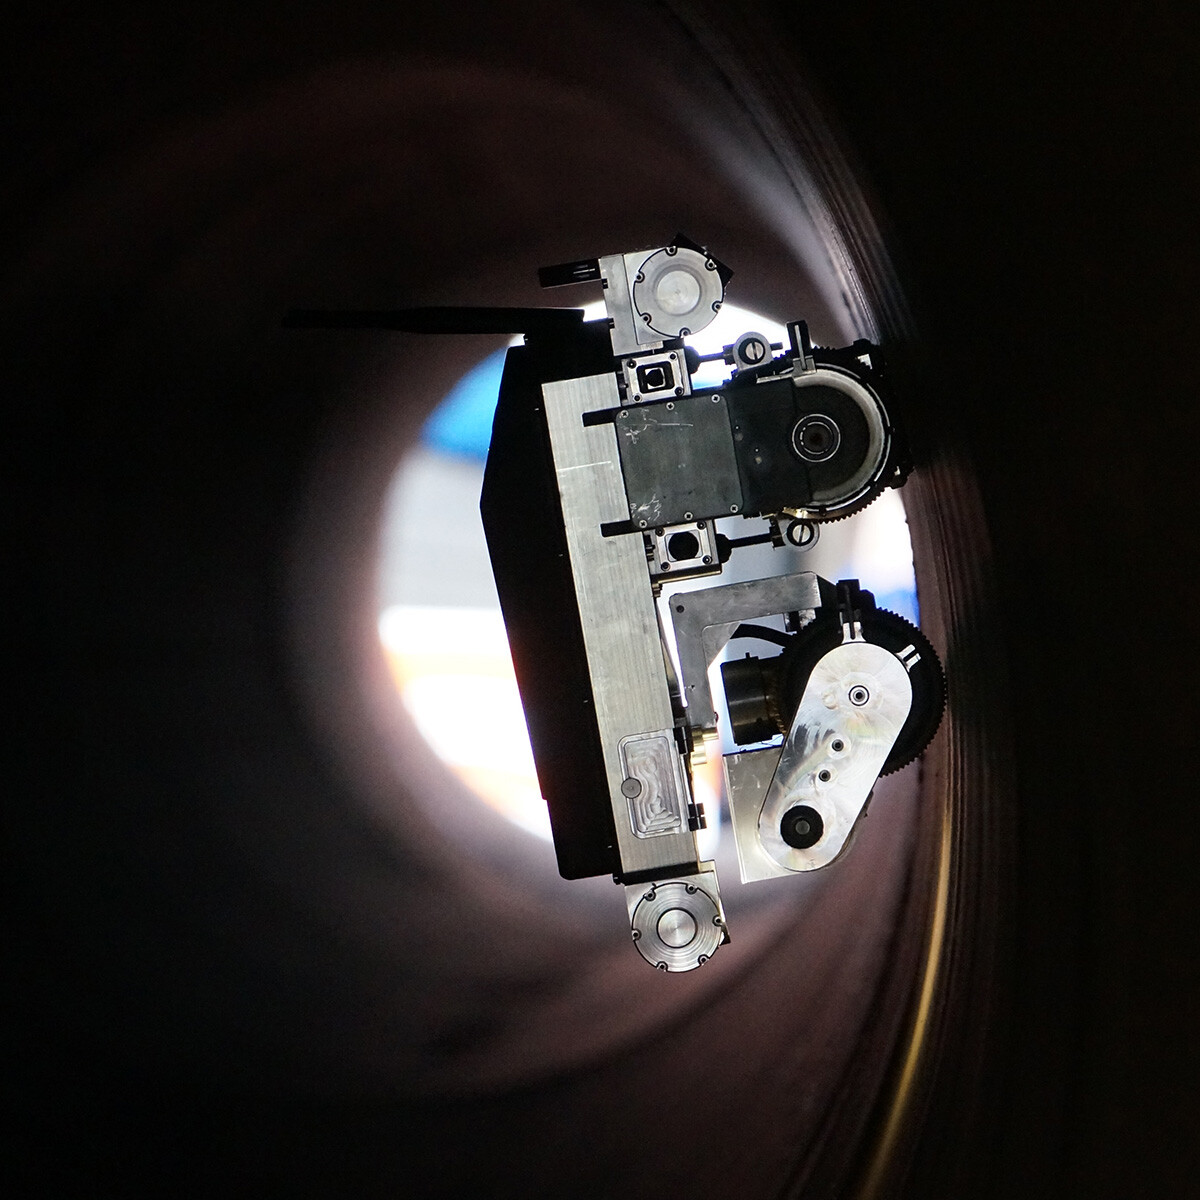
Сканер-дефектоскоп A2072 IntroScan
Сканер можна вводити через наявні оглядові люки, шлейфи свічок запалювання починаючи з DN 300 мм, технологічні отвори 320х240 мм.
Внутрішньотрубна дефектоскопія трубопроводів забезпечується без додаткових операцій очищення, при цьому сканер рухається траєкторією вздовж труби, оминаючи забруднені ділянки.
Контроль основного металу та зварних з’єднань елементів трубопроводу здійснюється за допомогою телевізійно-оптичної системи (візуальний та вимірювальний контроль) і антенних решіток з акустичними перетворювачами із сухим точковим контактом (ультразвуковий контроль спрямованими хвилями, поперечна горизонтальна хвиля; SH-хвиля).
Ультразвуковий блок контролю базується на ультразвукових перетворювачах із сухим точковим контактом (DPC), які дають змогу вводити та приймати ультразвукові хвилі у стінці труби без контактної рідини — лише завдяки тертю між керамічним протектором перетворювача та поверхнею металу.
Набір із 32 DPC-перетворювачів утворює антенну решітку (АР), сфазовану в потрібному напрямку та формуючу спрямовані ультразвукові хвилі у стінці труби. Діапазон частот — від 20 до 80 кГц (пошук дефектів заввишки понад 10% товщини стінки труби, ефективна довжина контролю — до 4 000 мм).
Телевізійно-оптична система сканера забезпечує оперативний візуальний огляд під час внутрішньотрубної дефектоскопії.
Телевізійно-оптична система містить HD-камеру з матрицею 5 мегапікселів і об’єктив камери з кутом огляду 180 градусів, два світлодіодні прожектори та привід повороту модуля у вертикальній площині.
Швидкість відеопотоку з урахуванням пропускної здатності радіоканалу — до 20 кадрів на секунду. Це забезпечує потенційну продуктивність візуального огляду до 5 погонних метрів на хвилину.
Цей модуль також містить датчик вимірювання концентрації метану та проєкційний лазер.
Сканер оснащений двома аналогічними телевізійно-оптичними блоками — спереду та ззаду корпусу. Оператор обирає напрямок сканування. Друга камера потрібна для зворотного руху сканера в трубах малого діаметра (менше DN 500 мм), де сканер не може розвернутися.
Сканер рухається довільною траєкторією за допомогою магнітних мотор-колісних модулів.
Магнітний модуль базується на рідкоземельному магніті з високою залишковою індукцією.
Сила відриву магнітного мотор-колісного модуля від феромагнітної поверхні — 600 Н (60 кгс).
У модуль вбудовано датчики Холла. Вони вимірюють напруженість магнітного поля контуру «колесо-поверхня», що дозволяє реєструвати момент відриву колеса від феромагнітної поверхні.
3-вісний мікроелектромеханічний інклінометр, вбудований у мотор-колісний модуль, реєструє кутове положення кожного модуля (точність вимірювання ± 0,1 градуса), що дає змогу реалізувати функцію маршрутного позиціонування пройденої ділянки внутрішньотрубного контролю (3D-топологія) та контролювати рух сканера в автоматичному режимі.
Конструкція привідної платформи дозволяє сканеру пересуватися всередині трубопровідних систем компресорних станцій вздовж різних елементів (труби, відводи, трійники, переходи, запірно-регулювальна арматура) DN 300-1400 мм.
Транспортна платформа базується на 2-вісній схемі, що дозволяє проїжджати трійники, оминати перешкоди, рухатися довільною траєкторією.
Застосування:
- Сканер-дефектоскоп A2072 IntroScan призначений для виявлення, визначення типів дефектів і вимірювання параметрів дефектів основного металу труб та дефектів зварювання під час неруйнівної внутрішньотрубної дефектоскопії промислових трубопроводів компресорних станцій.
- Сканер-дефектоскоп дозволяє виявляти наявність забруднювальних домішок та звужень у промислових трубопроводах компресорних станцій.
- Виявлення 3D-топології (маршрутне позиціонування) та геометричних відхилень промислових трубопроводів компресорних станцій.
- Виявлення ділянок відшарування захисного покриття.
Технічні характеристики
- Доступність контролю: труби, відводи, трійники, переходи DN 300-1400 мм
- Ділянки для встановлення сканера: оглядові люки, шлейфи свічок запалювання починаючи з DN 300 мм, технологічні отвори 340х240 мм
- Кількість елементів антенної решітки: 32
- Тип акустичного контакту: сухий, точковий
- Діапазон частот перетворювача: 20 – 80 кГц
- Швидкість руху сканера: у транспортному режимі: 5 пог. м/хв; у індикаторному режимі: 0,3-0,7 пог. м/хв
- Чутливість: дефекти заввишки понад 10% товщини стінки стиків труби
- Керування: радіоканал
- Дальність керування від місця встановлення сканера: 1500 пог. м
- Час безперервної роботи, не менше ніж: 8 годин
- Габаритні розміри: 310х230х210 мм
- Максимальна вага: 18 кг
- Діапазон робочих температур: від – 20 до +60 ºC